معاينة التصميم معاينة الموقع · النسخة العربية
نمدّ العمل الذكي بالطاقة في كل مكان
اتصل بنا
العربية
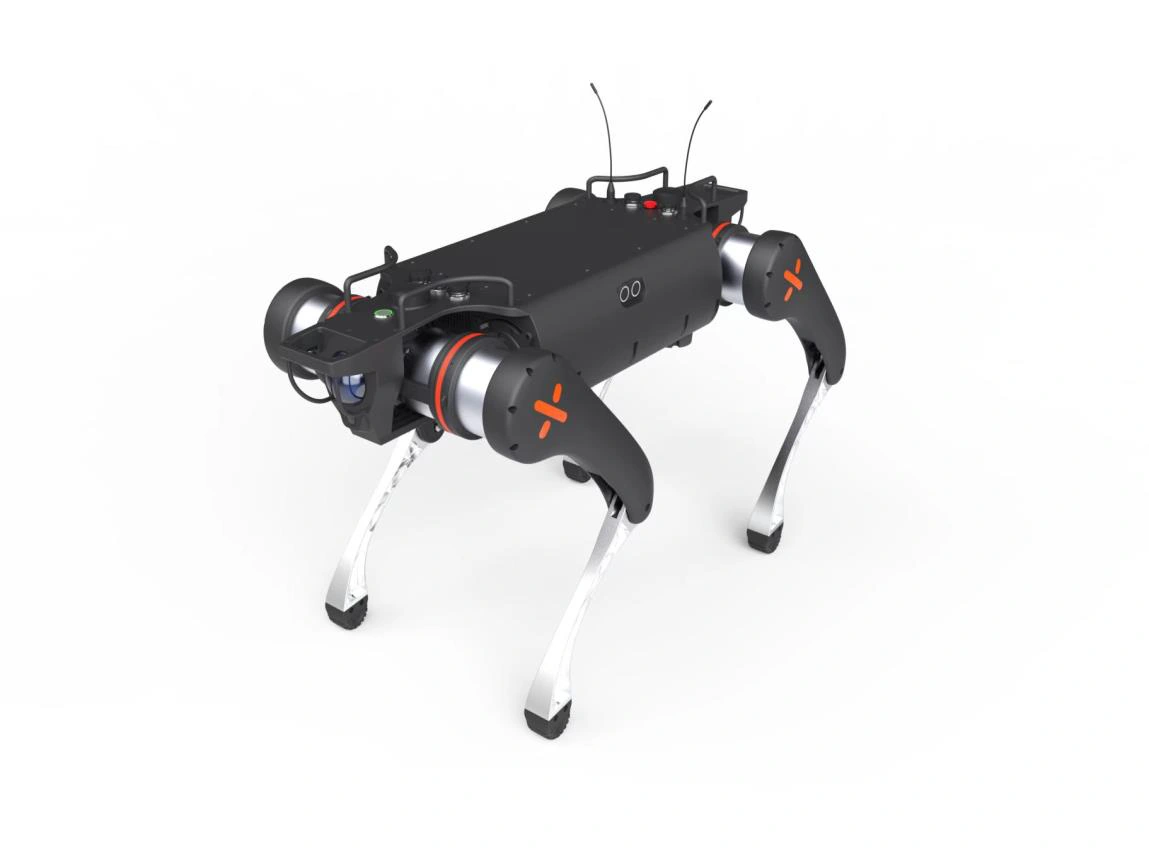
روبوت D30 رباعي الأرجل بأقدام نقطيةD30 · أقدام نقطية
GEAKITA / منصة رباعية الأرجل

D30

أنجز المهمة أثناء التنقل.
امشِ في المسار.

اختر الأقدام النقطية للتضاريس الوعرة وتجاوز العوائق المتكرر. حدد حزمة الاستشعار والتحكم والحمولة وفق المهمة.

الحمولة المستمرة
30 kg
زمن التشغيل تحت الحمل
30 kg: نحو 3 h
طاقة البطارية
936 Wh
بيانات خاصة بالطراز

المواصفات الفنية لـD30.

الأبعاد والبنية

عامل الاختيارD30
أبعاد الوقوف (الطول × العرض × الارتفاع)930×440×575 mm
الأبعاد عند الطي (الطول × العرض × الارتفاع)1026×510×182 mm
الوزن (شامل البطارية)36 kg
نوع القدم / قطر العجلةأقدام نقطية؛ دون عجلات

الحمولة والحركة

عامل الاختيارD30
الحمولة المستمرة30 kg
حمولة الوقوف اللحظية100 kg
سرعة الحركة العادية0–3 m/s
سرعة الاندفاع القصوى (مختبرية)5 m/s
ارتفاع الخطوة الواحدة الأقصى30 cm
ارتفاع درجة السلم المتواصل20 cm
زاوية التسلق القصوى45°

التحمل والبطارية

عامل الاختيارD30
زمن التشغيل دون حمل5.5 h
المدى التقريبي دون حملنحو 20 km
زمن التشغيل تحت الحمل30 kg: نحو 3 h
المدى التقريبي تحت الحمل30 kg: نحو 10 km
طاقة البطارية (السلسلة الحالية)936 Wh
مدة الشحننحو 2.5 h
مدة الشحن السريع الاختيارينحو 1 h
تبديل سريع للبطاريةمدعوم

الحماية والحوسبة

عامل الاختيارD30
مقاومة الغبار والماءIP66
درجة حرارة التشغيل-20℃ ~ +55℃
منصة الحوسبة الأساسيةمنصة RK / ذاكرة RAM سعة 8GB / تخزين 64GB / 6 TOPS
كاميرات واسعة الزاوية1 (130°)
LiDARغير مضمون في الطراز الأساسي؛ تتوفر ترقية Pro
Wi-Fi / نقل الفيديوWi-Fi 6 / نقل فيديو عالي الدقة
خرج طاقة خارجي12V / 24V / خرج البطارية
التطوير الثانوييدعم واجهات التطوير عالية ومنخفضة المستوى والمحاكاة

تُقاس حدود زمن التشغيل والمدى والسرعة والحمولة والتضاريس بصورة منفصلة. يعتمد أداء التطبيق على ظروف الموقع واستهلاك طاقة الحمولة والتكوين المختار.

تصف المواصفات سلسلة D30 / D50 الحالية. اتفق على الأجهزة والبرمجيات ووحدات التطبيق كتكوين مشروع واحد.

كيفية الاختيار

أقدام لتجاوز العوائق.
عجلات لتغطية المسار.

أقدام نقطية / D30 وD50

مشي بتحريك المفاصل

تضع مفاصل الأرجل كل قدم وتنقل الارتكاز أثناء سير الروبوت. تصف الأدلة المقدمة ثلاثة محركات مفاصل لكل رجل واثنتي عشرة درجة حرية لمنصات الأقدام النقطية.

قيّم هذا الشكل للدرجات المتكررة والحصى والأرض غير المستوية. تبقى خلوصات المسار ومركز ثقل الحمولة جزءًا من الاختيار.

أقدام ذات عجلات / D30W وD50W

عجلات مدمجة مع أرجل مفصلية

توفر الأقدام المزودة بعجلات حركة تدحرج على الأسطح المناسبة، بينما تساعد الأرجل المفصلية على تجاوز العوائق. تذكر ورقة السلسلة عجلات 190 mm لـ D30W و200 mm لـ D50W.

قيّم هذا الشكل للمسارات المعبدة الأطول والمنشآت متعددة الأسطح. يجب تقييم تماسك العجلات ومساحة الانعطاف والانتقال عبر العوائق على المسار الفعلي.
الحمولة المستمرة ≠ حمولة الوقوف اللحظية.

تسرد التشكيلة حمولة مستمرة 30 kg أو 50 kg. قيمة الوقوف اللحظية 100 kg ليست تصنيفًا للسير أو الرفع أو النقل.

منصة أساسية + وحدات تطبيقية

حدّد ما يشمله النظام.

مرجع المنصة

D30 / D30W: منصة حوسبة RK، وذاكرة RAM ‏8 GB، وتخزين 64 GB، وقدرة 6 TOPS، وكاميرا واحدة بزاوية 130°، وحساسان فوق صوتيين.

D50 / D50W: معالج RK3588 وكاميرتان ووحدة LiDAR واحدة مدرجة في ورقة السلسلة الحالية. تدرج الطرازات الأربعة Wi-Fi 6 ونقل فيديو HD وواجهات تطوير.

خيارات المشروع

حدد نطاق SLAM/الملاحة وبرمجيات Pro بصورة مستقلة. تشمل الخيارات المدرجة Jetson Orin NX ‏8 GB / 70 TOPS وRTK وPTZ ثنائي الطيف و5G ومحطة شحن.

لا يُضمن LiDAR لسلسلة D30 ضمن الحزمة الأساسية. الإرساء الآلي وحمولات التطبيقات وأعمال التكامل ليست مشمولة افتراضيًا.

وجود الأجهزة لا يثبت التشغيل الذاتي.

حدّد المستشعرات وبرمجيات الملاحة والتشغيل الأولي والوصول إلى الشبكة ومسار عمل المشغّل كنطاق نشر كامل واحد.

اختيار يستند إلى التطبيق

منصة متنقلة.
مهمة محددة بوضوح.

اختر الاستشعار والبرمجيات وفق المهمة. هيكل الروبوت وحده ليس نظام فحص أو دوريات ذاتية كاملًا.

01 / الفحص الصناعي

اربط المسار بنقطة الفحص.

لممرات المصانع وغرف المعدات ومستويات الأرضيات المختلفة، حدد المسار ومواضع المراقبة والقياسات المطلوبة.

موجز التكوين
تصوير مرئي أو حراري وزوايا رصد قابلة للتكرار وملاحة وتكامل التقارير.
القيمة للمشتري
حزمة منصة وحساسات محددة يمكن تجربتها على مهام فحص فعلية.
02 / دوريات المنشآت

خطّط لمسار الدورية بأكمله.

للمجمعات والمنشآت الكبيرة، قارن مسافة المسار وانتقالات الأسطح وتغطية الاتصال قبل اختيار الأقدام أو العجلات.

موجز التكوين
نقل الفيديو ومكبر صوت اختياري والملاحة والإشراف عن بُعد واستراتيجية الشحن.
القيمة للمشتري
مقترح مسار قابل للتكرار بمسؤوليات تشغيل ومتطلبات تغطية واضحة.
03 / نقل المواد

احسب كل كيلوغرام محمول.

اختر فئة الحمولة المستمرة 30 kg أو 50 kg وفق الحمولة الكاملة المحمولة، بما فيها الحوامل والصناديق والمستشعرات.

موجز التكوين
ترتيب التثبيت ومركز الثقل والمسار والمنحدرات وزمن التشغيل تحت الحمل.
القيمة للمشتري
قارن قدرة النقل المفيدة بدل الاعتماد على رقم حمولة ثابتة لحظي.
04 / البحث والتكامل

طوّر حول واجهات يسهل الوصول إليها.

لمختبرات الروبوتات ومتكاملي الأنظمة، ابدأ بنطاق التحكم بالحركة وواجهات المحاكاة ومتطلبات الحوسبة المدمجة.

موجز التكوين
إصدار SDK ووثائق الواجهات وطاقة الحمولة وبيانات المستشعرات وترقية الحوسبة الاختيارية.
القيمة للمشتري
نطاق تكامل موثق يحدد مسؤوليات الأجهزة والبرمجيات والقبول.
خطط للتشغيل

ابدأ بالمهمة.
حدد التكوين.

أخبرنا أين سيعمل الروبوت وما سيحمله وكيف ينبغي التحكم فيه. جهّز موجز مشروع للمراجعة الفنية وعرض سعر خاص.

  1. حدد المهمةالمسار والأسطح والحمولة وساعات التشغيل.
  2. حدّد النظامالروبوت والاستشعار والاتصال والبرمجيات والشحن.
  3. اتفق على التجربة الأوليةمسار تمثيلي ومعايير نجاح وتدريب.

أرسل متطلباتك إلى GEAKITA. ستحصل على رقم مرجعي بعد نجاح الإرسال.

أسئلة المشترين

قبل تحديد مواصفات الروبوت.

بأي طراز ينبغي أن أبدأ؟

ابدأ بالحمولة المحمولة كاملة: يذكر D30 / D30W حمولة مستمرة 30 kg؛ ويذكر D50 / D50W حمولة 50 kg. ثم قارن أسطح المسار والسلالم والأبعاد ومدة التشغيل تحت الحمل.

هل يشمل الروبوت الملاحة الذاتية؟

يجب تحديد برمجيات الملاحة / Pro والخرائط والتشغيل التجريبي ونطاق محطة الشحن منفصلة. وجود كاميرا أوLiDAR في قائمة الأجهزة لا يحدد بحد ذاته حلًا ذاتيًا.

هل يستطيع العمل ست ساعات مع الحمولة القصوى؟

لا تجمع زمن التشغيل دون حمل مع تصنيف الحمولة المستمرة. ارجع إلى صف التشغيل تحت الحمل للطراز المحدد، وتحقق من دورة العمل المطلوبة.

هل يمكن استخدام بطارية أدوات قياسية؟

لم يُذكر توافق مع بطاريات الأدوات. طاقة بطارية D30 مدرجة 936 Wh؛ وD50 ‏2081 Wh / 44 Ah. يجب أن تتوافق بطاريات الروبوت وشواحنه مع المنصة الموردة بدقة.

ماذا يمكن للموزعين أو شركاء OEM طلبه؟

أرسل الأسواق المستهدفة ومحاور التطبيقات واحتياجات العلامة والوثائق ومتطلبات العرض العملي وتخطيط قطع الغيار ومسؤوليات الخدمة المحلية. يُتفق على النطاق والتوافر والشروط التجارية للمشروع.

ما المطلوب قبل التجربة الأولية؟

قدّم المسار والحمولة وقيود الموقع وخطة الاتصال والمخرجات المطلوبة. اتفق على قياسات القبول لإتمام المهام وزمن التشغيل ونتائج المستشعرات وتدخل المشغّل في ظروف تمثيلية.

فرصتك التالية في المنتجات

لنبنِ معًا
تشكيلة منتجاتك.

خطط للخطوة التالية

استفسارك عن المنتج

أرسل متطلباتك إلى GEAKITA. ستحصل على رقم مرجعي بعد نجاح الإرسال.